
Brushless-Motor und Flugregler im RC-Helikopter arbeiten als ein gemeinsames Antriebssystem. Der Akku liefert Gleichspannung, der Regler erzeugt daraus ein schnell wechselndes dreiphasiges Feld und der Motor wandelt diese elektrische Leistung in Drehmoment und Drehzahl um. Erst Zellzahl, Motor-kV, Übersetzung, gewünschte Rotorkopf-Drehzahl, Last und Kühlung zusammen ergeben eine belastbare Auslegung.
Wie funktioniert ein Brushless-Motor?
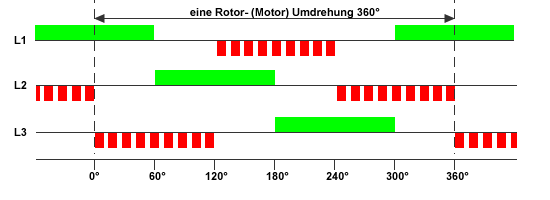
Ein bürstenloser Gleichstrommotor besitzt keine Kohlebürsten und keinen mechanischen Kommutator. Im Stator sitzen Wicklungen; am Rotor befinden sich Permanentmagnete. Der elektronische Flugregler bestromt die Motorphasen in einer passenden Reihenfolge. Dadurch entsteht ein wanderndes Magnetfeld, dem der Rotor folgt. Bei den im Modellbau üblichen sensorlosen Systemen erkennt der Regler die Rotorlage unter anderem aus der in den jeweils nicht bestromten Phasen entstehenden Gegenspannung.
Die drei Motorkabel sind deshalb keine beliebigen Plus- und Minusleitungen. Ein Brushless-Motor kann nicht sinnvoll direkt an einen Flugakku angeschlossen werden; er benötigt einen geeigneten ESC beziehungsweise Flugregler für die elektronische Kommutierung. Werden zwei der drei Motorkabel vertauscht, ändert sich bei vielen Systemen die Drehrichtung. Vor jeder Änderung gelten jedoch die Anleitung des Reglers und die Sicherheitsvorgaben des Modells.
| Bauteil | Aufgabe | Wichtige Daten |
|---|---|---|
| Flugakku | Stellt Gleichspannung und Energie bereit | Zellzahl, Spannung, Kapazität, zulässiger Strom |
| Flugregler / ESC | Schaltet die Motorphasen und steuert Leistung oder Drehzahl | Zellzahl, Dauer- und Spitzenstrom, BEC, Timing, PWM, Governor |
| Brushless-Motor | Erzeugt Drehmoment und Motordrehzahl | kV, zulässige Spannung, Strom, Leistung, Baugröße, Welle |
| Getriebe | Übersetzt die hohe Motordrehzahl auf den Rotorkopf | Ritzel, Hauptzahnrad, Gesamtuntersetzung, Zahnflankenspiel |
Was bedeutet kV beim Brushless-Motor?
Die kV-Angabe beschreibt die spezifische Leerlaufdrehzahl in Umdrehungen pro Minute und Volt. Sie ist keine Angabe in Kilovolt. Als erste Näherung gilt: Leerlaufdrehzahl = kV × Spannung. Ein Motor mit 1.000 kV erreicht rechnerisch an 22,2 Volt etwa 22.200 Umdrehungen pro Minute ohne Last. Unter realer Last liegt die Drehzahl niedriger; zusätzlich wirken Regleröffnung, Akkuspannung, Verluste und die mechanische Übersetzung.
Ein höherer kV-Wert bedeutet daher nicht automatisch mehr Leistung. Er verschiebt die mögliche Drehzahl und muss zu Zellzahl und Getriebe passen. Der zulässige Strom, die thermische Belastbarkeit und der Wirkungsgrad bleiben eigene Grenzen. Die gewünschte Rotorkopf-Drehzahl wird mit dem Drehzahlrechner für einstufige Getriebe oder bei zwei Stufen mit dem Rechner für mehrstufige Übersetzungen geprüft.
Innenläufer oder Außenläufer?
Beim Innenläufer dreht der magnetische Rotor innerhalb des feststehenden Stators. Solche Motoren können kompakt und drehzahlfest sein. Beim Außenläufer dreht die äußere Glocke mit den Magneten um den innenliegenden Stator. Außenläufer erreichen bei vergleichbarer Baugröße häufig ein für Direkt- oder Getriebeantriebe günstiges Drehmoment. Im RC-Helikopter sind Außenläufer weit verbreitet, doch die Bauform allein entscheidet nicht über die Eignung.
Wichtiger sind die konkrete Freigabe für das Modell, die Abmessungen, Wellenlänge und Wellendurchmesser, Befestigungslochkreis, zulässige Zellzahl, kV, Strom- und Leistungsgrenzen sowie ausreichende Kühlung. Auch Ritzelposition, Motorgegenlager und Abstand zur drehenden Motorglocke müssen mechanisch passen.
Wie arbeitet ein Flugregler beziehungsweise ESC?
Der ESC schaltet die Akkuspannung mit Leistungshalbleitern in schneller Folge auf die drei Motorphasen. Er wertet das Gassignal aus, erkennt die Rotorbewegung und passt die Kommutierung an. Im Stellerbetrieb folgt die abgegebene Leistung im Wesentlichen dem vorgegebenen Gassignal. Im Governor-Betrieb versucht der Regler, eine vorgegebene Motordrehzahl trotz wechselnder Rotorlast möglichst konstant zu halten. Dafür benötigt er Regelreserve; ein dauerhaft nahezu vollständig geöffneter Regler kann Laständerungen nicht mehr sinnvoll ausgleichen.
Ein Heli-Regler übernimmt außerdem je nach Modell Sanftanlauf, Unterspannungsreaktion, Überstrom- oder Temperaturüberwachung, Datenlogging und Telemetrie. Diese Funktionen sind herstellerspezifisch. Die Begriffe „Regler“ und „Steller“ werden im Alltag oft gleich verwendet, technisch beschreibt der Governor jedoch eine echte Drehzahlregelung, während eine feste Gaskurve zunächst nur die Ansteuerung vorgibt.
Timing, PWM-Frequenz und Motorpole richtig einstellen
Timing und PWM-Frequenz beeinflussen Kommutierung, Laufverhalten, Wirkungsgrad und Temperatur. Ein höherer Wert ist nicht pauschal besser. Unpassende Einstellungen können zu rauem Anlauf, Aussetzern, unnötiger Erwärmung oder schlechter Effizienz führen. Ausgangspunkt sind deshalb immer die Vorgaben des Motor- und Reglerherstellers für genau diese Kombination.
Die Polzahl wird von manchen Reglern nur für eine korrekte Drehzahlanzeige oder Telemetrie benötigt; andere Parameter wirken direkt auf die Ansteuerung. Nach einer Änderung werden Motorlauf, Strom, Temperatur, Drehzahl und Logs unter kontrollierten Bedingungen geprüft. Ein unbekanntes Setup wird nicht erstmals mit montierten Rotorblättern und Personen im Gefahrenbereich getestet.
BEC: Stromversorgung für Empfänger, Servos und FBL
Ein integriertes BEC versorgt Empfänger, Servos und Flybarless-System aus dem Flugakku mit einer niedrigeren, geregelten Spannung. Entscheidend sind nicht nur die eingestellten Volt, sondern auch Dauer- und Spitzenstrom, Servotyp, Anzahl der Servos, mechanische Leichtgängigkeit und Belastung. Hochvoltservos dürfen nur mit einer Spannung betrieben werden, die alle angeschlossenen Komponenten vertragen.
Bei großen oder besonders stromhungrigen Modellen kann ein externes BEC oder eine getrennte Empfängerstromversorgung vorgesehen sein. Mehrere Spannungsquellen werden nicht ohne ausdrücklich dafür geeignete Schaltung parallel verbunden. Die eigene Auslegung lässt sich mit den Grundlagen zu BEC und Empfängerstromversorgung vertiefen.
Motor und Flugregler für einen RC-Helikopter auslegen
- Modell und Ziel definieren: Abfluggewicht, Rotorblattlänge, gewünschter Flugstil und sinnvolle Rotorkopf-Drehzahl festlegen.
- Herstellerfreigaben prüfen: Vorgesehene Zellzahl, Motorgröße, kV-Bereich, Ritzel und Reglerklasse aus dem Modellhandbuch übernehmen.
- Drehzahlweg berechnen: Nennspannung, Motor-kV, Ritzel, Hauptzahnrad und einen realistischen Lastfaktor gemeinsam betrachten.
- Strom und Leistung einordnen: Regler, Akku, Stecksystem und Motor müssen Dauerlast und kurze Spitzen mit Sicherheitsreserve vertragen.
- BEC getrennt bewerten: Servospannung sowie realen Spitzenstrom der Bordelektronik berücksichtigen.
- Kühlung und Einbau prüfen: Luftstrom, Kabelwege, Steckkontakte, Motorglocke, Zahnflankenspiel und sichere Befestigung kontrollieren.
- Messwerte auswerten: Nach kurzen Testläufen Temperatur, Strom, Drehzahl, Regleröffnung und vorhandene Logdaten prüfen.
Für eine überschlägige Kombination aus Gewicht, Blattgröße, Zellzahl und Flugstil dient der Motor- und Antriebsrechner. Er ersetzt keine Herstellerfreigabe, zeigt aber, welche Angaben vor einer Auswahl zusammengehören.
Typische Fehler systematisch eingrenzen
| Beobachtung | Mögliche Bereiche | Sichere erste Prüfung |
|---|---|---|
| Motor ruckt nur oder läuft nicht an | Phasenverbindung, Timing, beschädigte Wicklung, Reglerinitialisierung | System spannungsfrei machen, Stecker und Herstellerparameter prüfen |
| Drehzahl bricht unter Last ein | Akku, Übersetzung, zu hohe Soll-Drehzahl, Strombegrenzung, Mechanik | Logs, Akkuspannung, Regleröffnung und Leichtgängigkeit vergleichen |
| Motor oder Regler wird sehr heiß | Fehlübersetzung, Überlast, Kühlung, Timing/PWM, schwergängiger Antrieb | Test abbrechen und Auslegung statt nur einzelner Temperaturen prüfen |
| Servos starten neu oder FBL fällt aus | BEC-Spannung, Spitzenstrom, Stecker, Kabel, Empfängerstromversorgung | Bordstromversorgung unter Last messen und Komponentenfreigaben abgleichen |
| Governor pumpt oder hält Drehzahl nicht | Regelreserve, Übersetzung, Gain, falsche Motordaten, schwacher Akku | Hersteller-Setup und Logdaten mit berechneter Übersetzung vergleichen |
Bei Brandgeruch, beschädigten Kabeln, ungewöhnlichen Geräuschen, harter Schwergängigkeit oder wiederholter Abschaltung bleibt das Modell außer Betrieb. Ein bloßer Reglertausch beseitigt keine mechanische Überlast, kein defektes BEC und keine falsch gewählte Übersetzung.
Häufige Fragen zu Brushless-Motor und Flugregler
Kann ein Brushless-Motor ohne Regler laufen?
Nicht direkt an einem Gleichspannungsakku. Der Motor benötigt eine elektronische Kommutierung, die seine drei Phasen in der richtigen Reihenfolge ansteuert. Dafür wird ein zum Motor, zur Spannung und zur Last passender ESC verwendet.
Ist ein Regler mit mehr Ampere automatisch besser?
Eine höhere Stromfreigabe kann Reserve schaffen, löst aber keine falsche Zellzahl, unpassende BEC-Spannung, schlechte Kühlung oder Fehlübersetzung. Baugröße, Gewicht, Anschlüsse und Herstellerfreigaben müssen ebenfalls passen.
Wie finde ich den richtigen kV-Wert?
Aus gewünschter Rotorkopf-Drehzahl, Zellzahl und Getriebe ergibt sich ein sinnvoller Bereich. Die rechnerische Leerlaufdrehzahl wird anschließend um reale Last und nötige Governor-Reserve ergänzt. Am sichersten ist der vom Modellhersteller vorgesehene Motor- und Ritzelbereich.
Warum hat ein Brushless-Motor drei Kabel?
Die drei Leitungen gehören zu den drei Motorphasen. Der Regler erzeugt daraus das rotierende Magnetfeld. Sie entsprechen deshalb nicht einer einfachen Plus-/Minus-Versorgung wie bei einem klassischen Bürstenmotor.
Was ist wichtiger: Motorleistung oder Übersetzung?
Beides muss zusammenpassen. Ein leistungsfähiger Motor arbeitet mit einer ungeeigneten Übersetzung trotzdem außerhalb seines günstigen Bereichs. Dadurch können Strom, Temperatur und Reglerbelastung steigen, obwohl die gewünschte Rotorkopf-Drehzahl rechnerisch erreichbar scheint.
Herstellerdaten und nächste Schritte
Die Scorpion-Tribunus-II-Anleitung beschreibt die Bedeutung einer passenden Heli-Übersetzung und erklärt, warum Motor-kV, Akkuspannung, Ritzel und gewünschte Rotordrehzahl zusammen betrachtet werden. Konkrete Motordaten wie kV, zulässige Zellzahl, Dauerstrom, Leistung, Timing und PWM-Frequenz zeigt beispielsweise das offizielle Datenblatt eines Scorpion-Helikoptermotors. Für das eigene Modell bleiben die aktuellen Unterlagen aller tatsächlich verbauten Komponenten verbindlich.